От мышечного сигнала к точному движению
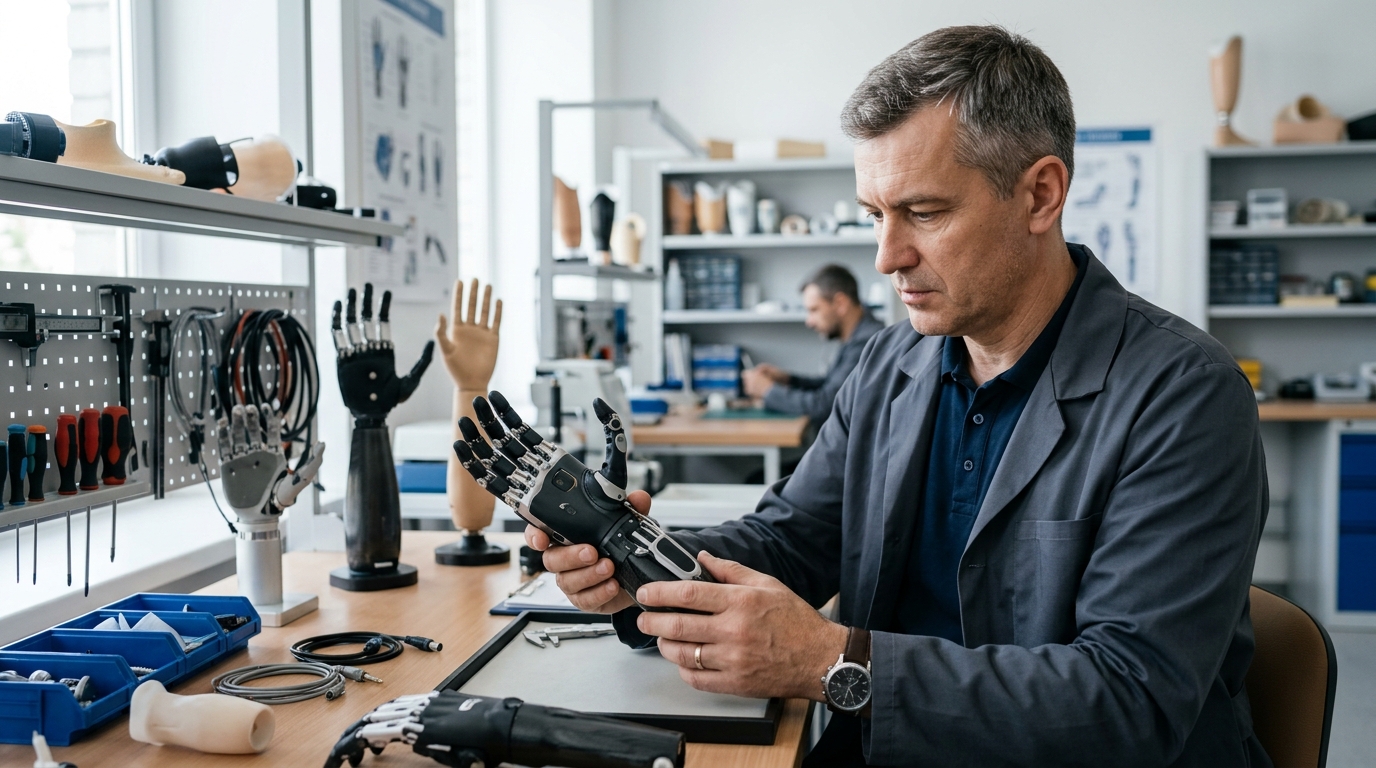
Бионические кисти с миоэлектрическим управлением используют сигналы электрической активности мышц, которые регистрируются электродами на поверхности кожи. Электроника обрабатывает эти сигналы и преобразует их в команды для двигателей протеза. От того, насколько точно система интерпретирует намерение пользователя, зависит управляемость устройства в повседневных ситуациях.
Ранее многие решения опирались на сравнительно простые схемы: например, определённое мышечное сокращение запускало открытие или закрытие кисти. Для переключения между разными положениями захвата могли требоваться дополнительные сокращения, кнопки или другие команды. При большом количестве доступных функций такая схема усложняет управление.
Современное направление развития связано с распознаванием паттернов мышечной активности. Алгоритм анализирует характеристики сигналов и определяет, какое движение пытается выполнить пользователь. Это позволяет управлять несколькими типами захвата и отдельными движениями кисти в системах, которые поддерживают соответствующие функции. Исследования показывают, что распознавание паттернов может улучшать выполнение функциональных задач по сравнению с традиционным прямым управлением, хотя результат зависит от конкретной системы и подготовки пользователя. Источник: Scientific Reports
Машинное обучение помогает интерпретировать намерения
Одна из задач разработчиков заключается в том, чтобы научить систему отличать сигналы, соответствующие разным движениям. Для этого применяются алгоритмы машинного обучения, которые анализируют мышечную активность и сопоставляют её с заранее заданными командами.
При использовании таких систем пользователь проходит обучение, в ходе которого алгоритм получает примеры сигналов для различных движений. Затем программное обеспечение определяет наиболее вероятную команду на основе текущего сигнала.
Однако точность распознавания зависит не только от алгоритма. На результат влияют расположение электродов, качество контакта с кожей, состояние мышц, положение остаточной конечности и изменение сигналов во время движения. Поэтому важны как техническая настройка протеза, так и обучение пользователя.
Датчики помогают регулировать захват
Ещё одно направление развития связано с объединением миоэлектрического управления и сенсорных систем. Мышечные сигналы позволяют пользователю задавать намерение, а датчики могут помогать системе определять расстояние до предмета и момент контакта с ним.
В исследовании, опубликованном в журнале Nature Communications в 2025 году, учёные изучили систему совместного управления бионической кистью. В экспериментальной конфигурации датчики приближения и давления помогали пальцам двигаться к объекту и определять контакт, а пользователь задавал захват с помощью мышечных сигналов. Авторы сообщили об улучшении точности и надёжности захвата, а также о снижении когнитивной нагрузки в проведённых испытаниях. Это исследовательский подход, а не подтверждение того, что аналогичная функция уже доступна во всех серийных бионических кистях. Источник: Nature Communications
Такая схема показывает, как может меняться взаимодействие человека с протезом: пользователю не обязательно вручную контролировать каждый этап движения, если часть задач по позиционированию пальцев и контролю контакта может выполнять сама система.
Почему точность управления важна в повседневной жизни
Для пользователя значение имеет не только количество доступных захватов, но и возможность воспроизводимо выполнять привычные действия. При использовании кисти приходится удерживать предметы разной формы, размера и массы, менять положение руки и регулировать усилие в зависимости от задачи.
Поэтому развитие систем управления ориентировано на несколько практических результатов:
-
Более предсказуемое переключение захватов. Система должна корректно распознавать команду пользователя и запускать нужное движение.
-
Контроль контакта с предметом. Сенсорные данные могут помогать определять момент соприкосновения пальцев с объектом и уменьшать вероятность неудачного захвата.
-
Снижение количества управляющих действий. Распознавание мышечных паттернов и автоматизация отдельных этапов могут упростить выполнение многошаговых задач.
-
Адаптация к индивидуальным особенностям. Настройка системы должна учитывать доступные мышечные сигналы, уровень ампутации, конструкцию протеза и навыки пользователя.
При этом ни одна технология не устраняет необходимость индивидуальной настройки и тренировки. Эффективность управления зависит от сочетания аппаратной части, программного обеспечения, посадки гильзы, расположения электродов и реабилитационного сопровождения.
Что это означает для протезирования
Развитие бионических кистей постепенно смещает акцент с простого выполнения команды на более точное взаимодействие между пользователем и устройством. Распознавание мышечных сигналов, алгоритмы машинного обучения и сенсорная обратная связь открывают возможности для повышения управляемости и уменьшения сложности повседневных действий.
Для специалистов по протезированию это означает, что при подборе системы важно учитывать не только механические характеристики кисти и доступные типы захвата. Не менее существенны способ управления, требования к обучению, возможности индивидуальной настройки и совместимость компонентов в составе протеза.
При этом технические возможности необходимо оценивать по документации конкретной модели: наличие нескольких захватов, автоматической регулировки усилия или сенсорного контроля не является универсальным свойством всех бионических кистей.
Компания «Юлианна» следит за развитием технологий протезирования и предлагает специалистам комплектующие для создания и обслуживания протезов. При подборе компонентов важно учитывать функциональные задачи пользователя, конструкцию протеза и требования производителей к совместимости элементов.